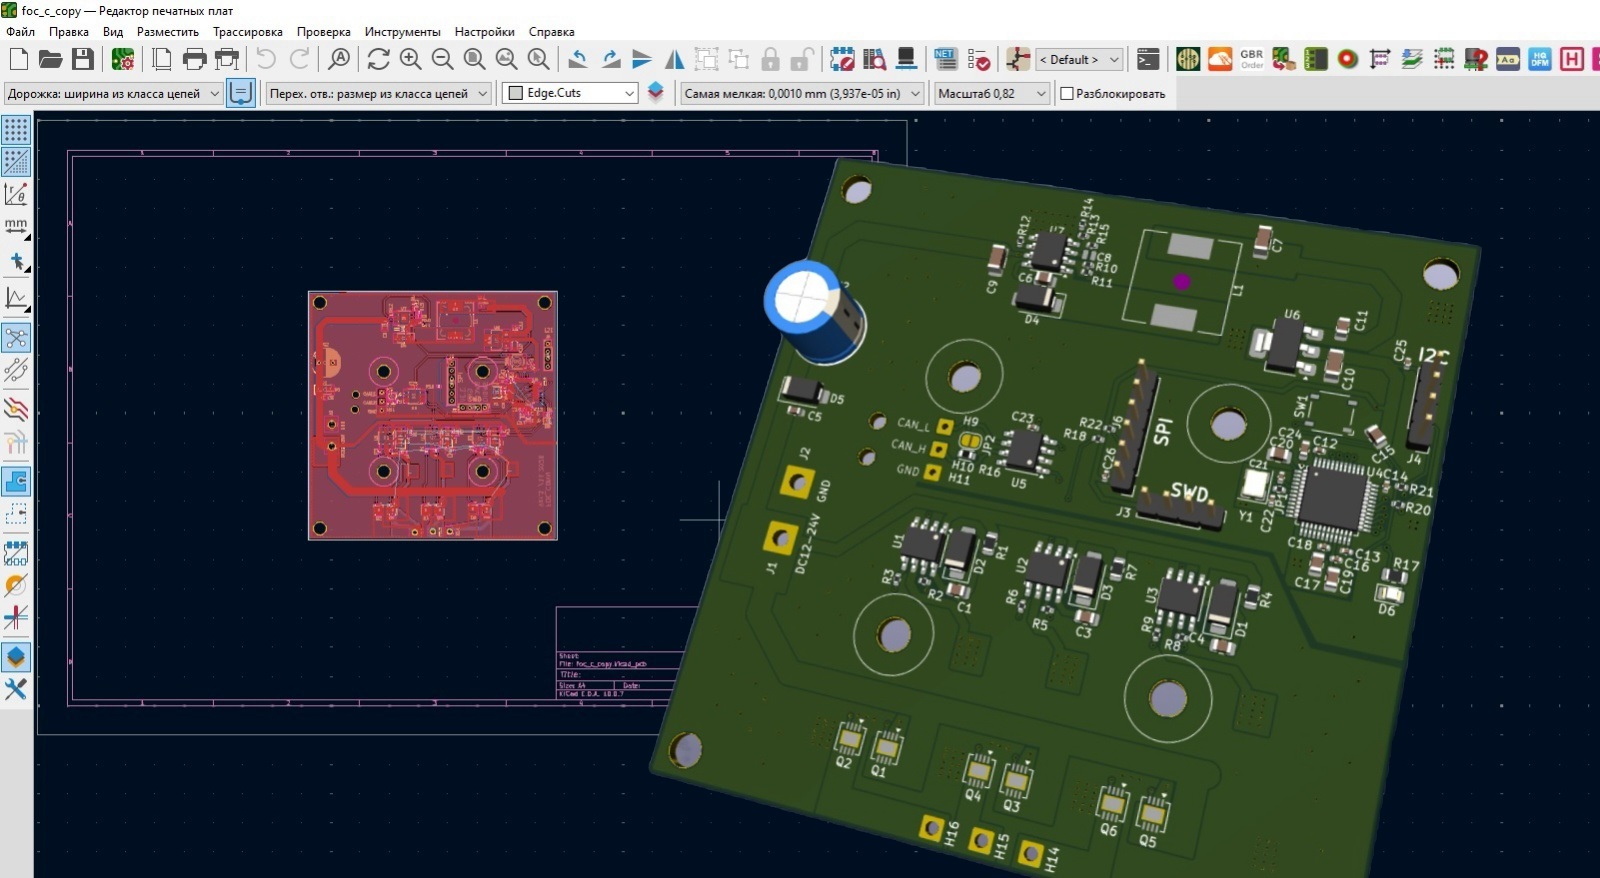
Создаю драйвер мотора в KiCAD. Поговорим об архитектуре, шумных дорожках и перегреве
Эта третья статья в тематике BLDC‑моторов и систем управления и контроля к ним. После первой статьи, где во главе угла стоял FOC‑контроллер с ESP32 возникло принципиальное желание получить тоже самое, но под управлением STM32. На маркетплейсах можно найти некие похожие решения, но полностью удовлетворить мой интерес они не смогли. А интерес выглядит так: взять два мотора сразу и энкодеры и управлять ими через, допустим, компьютер на безе Raspberry Pi 5. Моторам нужны мозги‑контроллеры. Чтобы связать их в единую сеть, нужна общая шина — CAN. Так и появилась идея самому разработать и заказать изготовление модуля управления моторами.
В этой статье я рассмотрю основные этапы проектирования печатной платы, технические задачи, которые стоят перед инженером и трудности, с которыми можно столкнуться
Отрывок из ленты источникаЧитать у источника: Habr